

作者:梁伟、李园奇、李海慧
定价:99元
印次:1-1
ISBN:9787302727965
出版日期:2026.10.01
印刷日期:2026.09.24
图书责编:夏毓彦
图书分类:零售
 电子书
 在线购买
 分享


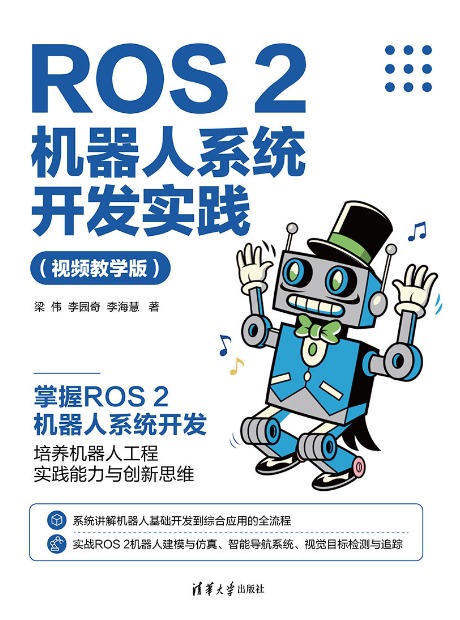
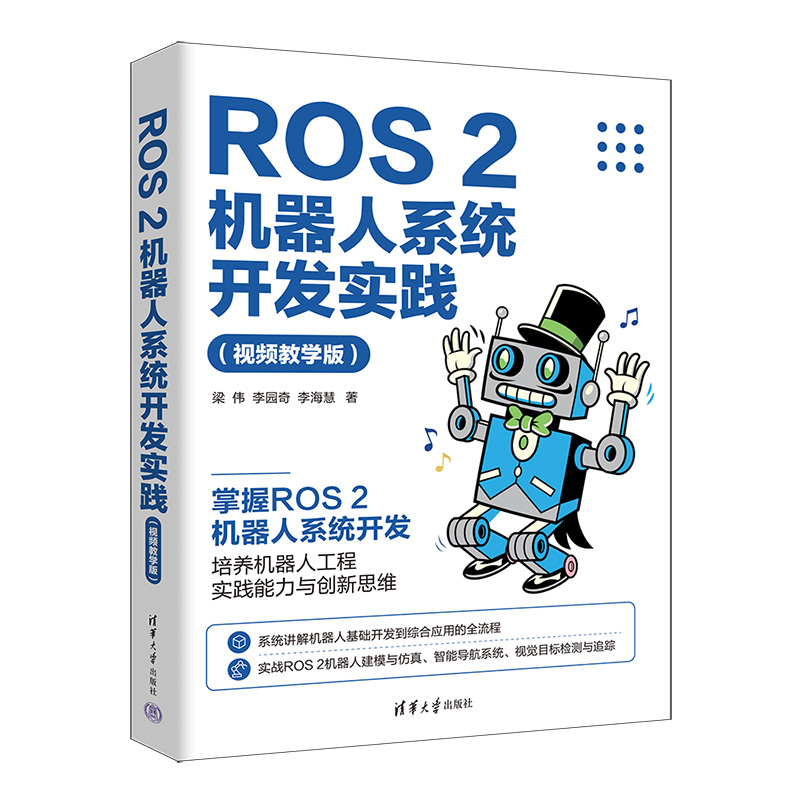
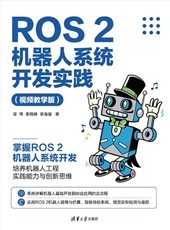
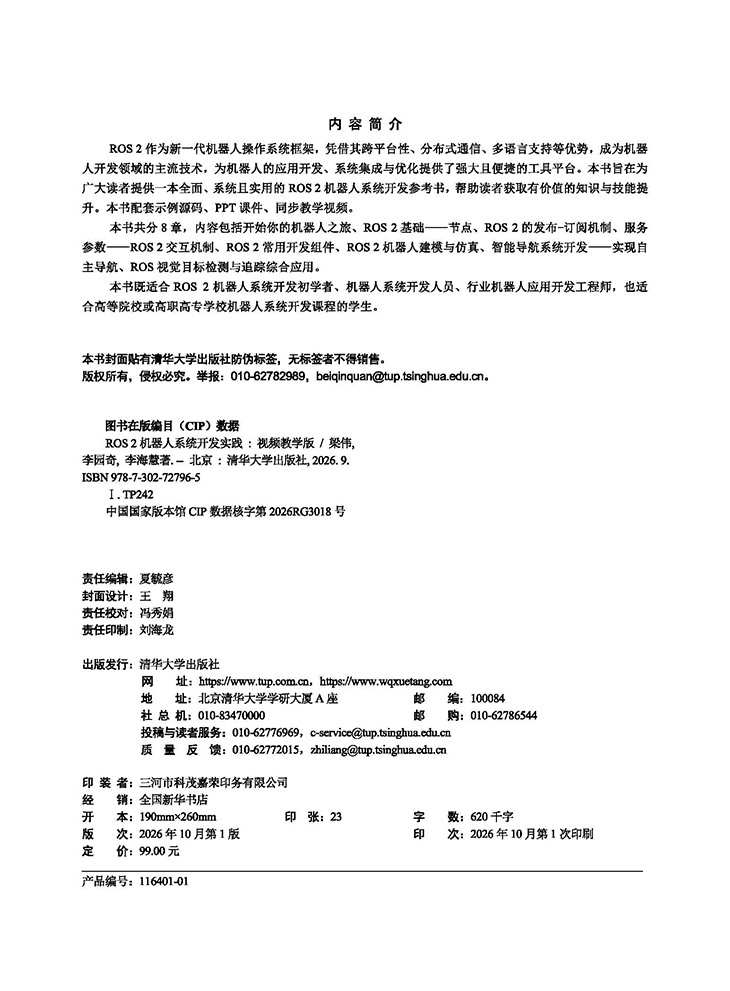
ROS 2作为新一代机器人操作系统框架,凭借其跨平台性、分布式通信、多语言支持等优势,成为机器人开发领域的主流技术,为机器人的应用开发、系统集成与优化提供了强大且便捷的工具平台。《ROS 2机器人系统开发实践:视频教学版》旨在为广大读者提供一本全面、系统且实用的ROS 2机器人系统开发参考书,帮助读者获取有价值的知识与技能提升。《ROS 2机器人系统开发实践:视频教学版》配套示例源码、PPT课件、同步教学视频。 《ROS 2机器人系统开发实践:视频教学版》共分8章,内容包括开始你的机器人之旅、ROS 2基础—节点、ROS 2的发布-订阅机制、服务参数—ROS 2交互机制、ROS 2常用开发组件、ROS 2机器人建模与仿真、智能导航系统开发—实现自主导航、ROS视觉目标检测与追踪综合应用。 《ROS 2机器人系统开发实践:视频教学版》既适合ROS 2机器人系统开发初学者、机器人系统开发人员、行业机器人应用开发工程师,也适合高等院校或高职高专学校机器人系统开发课程的学生。
梁伟,高级工程师、软件工程师,主要从事自动控制、电磁场仿真分析、PLC开发与应用、机器人系统开发等技术工作。重庆机电职业技术大学副教授、万达集团机器人自动化业务培训讲师,主编企业技术标准20余项、行业标准1项、团体标准2项。主持企业电力系统运行监控平台开发、大中型配电系统现场智能巡检机器人系统开发等项目。李园奇,副教授,高级技师。全国机械行业教学指导委员会委员,重庆市职业院校教学创新团队主要成员,重庆市黄大年式教学团队成员。主持重庆市青年项目1项,主研教学科研项目7项,主编教材2部,参与开发市级精品在线课程2门,发表论文7篇,授权专利5项,指导学生获省部级以上奖项58项,其中国家级奖项16项,获优秀指导教师称号5次。李海慧,高级工程师、副教授、工业机器人应用技术高级工程师,重庆市职业院校名师名匠工作室主要成员,先后担任电气设计师、高校自动化教师。主持重庆市青年项目1项,主研教学教改项目2项,主编教材5部,参与开发市级精品在线课程1门,发表论文5篇,授权专利10项,指导学生获省部级以上奖项18项。
前 言 在这个科技飞速发展的时代,智能机器人技术正以其高效、灵活和多元的特点,深刻地改变着工业生产、科研教育、物流配送等多个领域的发展格局。随着智能制造理念的不断深入推进,移动机器人、工业协作机器人等各类智能机器人的应用愈发广泛,从传统的工业生产、电子制造到新兴的科研教育、智能家居等行业,机器人都扮演着不可或缺的角色。而ROS 2作为新一代机器人操作系统框架,凭借其跨平台性、分布式通信、多语言支持等优势,成为机器人开发领域的主流技术,为机器人的应用开发、系统集成与优化提供了强大且便捷的工具平台。 技术背景 智能制造的浪潮促使制造业朝着数字化、智能化方向加速转型,机器人技术作为智能制造的核心支撑,其开发效率与技术水平直接决定了产业升级的速度与质量。在这样的大背景下,ROS 2机器人开发技术应运而生并迅速发展。而传统的学习与开发模式多依赖于零散的资料或者网络,这种方式不仅缺乏系统性,而且存在开发环境搭建烦琐、核心通信机制理解困难,以及跨Python、C++开发实操能力不足等问题,既耗时费力,又会影响开发者的学习效率,增加技术入门成本。 本书以Ubuntu 22.04系统为基础,以Visual Studio Code(缩写为VSCode)作为开发工具,讲解ROS 2节点开发、主题通信、服务交互等核心功能的快速实现,有效避免了开发者在学习与实践过程中进行反复调试所带来的诸多问题。同时,ROS 2的生态体系不断完善,涵盖Colcon构建工具、Gazebo仿真、RViz可视化等一系列配套工具,实现从机器人基础开发到综合应用的全流程覆盖,极大地提高了机器人开发与部署的效率和准确...


第1章 开始你的机器人之旅 1
1.1 ROS生态介绍 1
1.1.1 ROS 2与机器人的关系 2
1.1.2 ROS 2系统概述及版本介绍 3
1.1.3 ROS 2开发工具介绍 5
1.2 ROS 2开发环境部署 10
1.2.1 在Ubuntu中安装ROS 2 11
1.2.2 在Ubuntu中安装VSCode 18
1.2.3 VSCode集成插件 21
1.2.4 VSCode运行ROS 2环境步骤 25
1.2.5 安装编译依赖项 26
1.2.6 创建工作空间和源码空间 30
1.2.7 启动VSCode并进行配置 31
1.2.8 测试编译环境 33
1.3 启动第一个机器人 37
1.3.1 启动图形模拟器 38
1.3.2 控制模拟器运行及分析 39
1.4 小结 41
第2章 ROS 2基础(节点) 42
2.1 ROS 2节点介绍及程序编写 42
2.1.1 ROS 2节点介绍 43
2.1.2 ROS 2节点实现(Python) 46
2.1.3 ROS 2节点实现(C++) 51
2.2 ROS 2功能包节点编写 56
2.2.1 Python实现功能包节点编写 56
2.2.2 C++实现功能包节点编写 62
2.3 组织管理ROS 2 Workspace 65
2.4 ROS 2构建工具—colcon 67
2.4.1 安装colcon 68
2.4.2 测试编译 69
2.4.3 colcon其他命令 ... 查看详情
(1)系统讲解机器人基础开发到综合应用的全流程,实战ROS 2机器人建模与仿真、智能导航系统、视觉目标检测与追踪。 (2)涵盖ROS 2机器人系统开发的各个功能模块与应用领域,全面了解ROS 2的强大功能与项目应用潜力。 (3)探讨ROS 2在实际开发场景中的应用技巧,帮助读者解决实际工作中遇到的各种复杂问题,实现更高效、更智能的机器人应用方案设计与实施。 (4)通过真实开发场景的案例剖析与实践项目的引导,帮助读者将所学知识灵活运用到实际开发中,探索创新的机器人应用模式。 (5)配套示例源文件、PPT课件、教学视频、教纲、读者交流微信群。
查看详情